01
导地线巡视
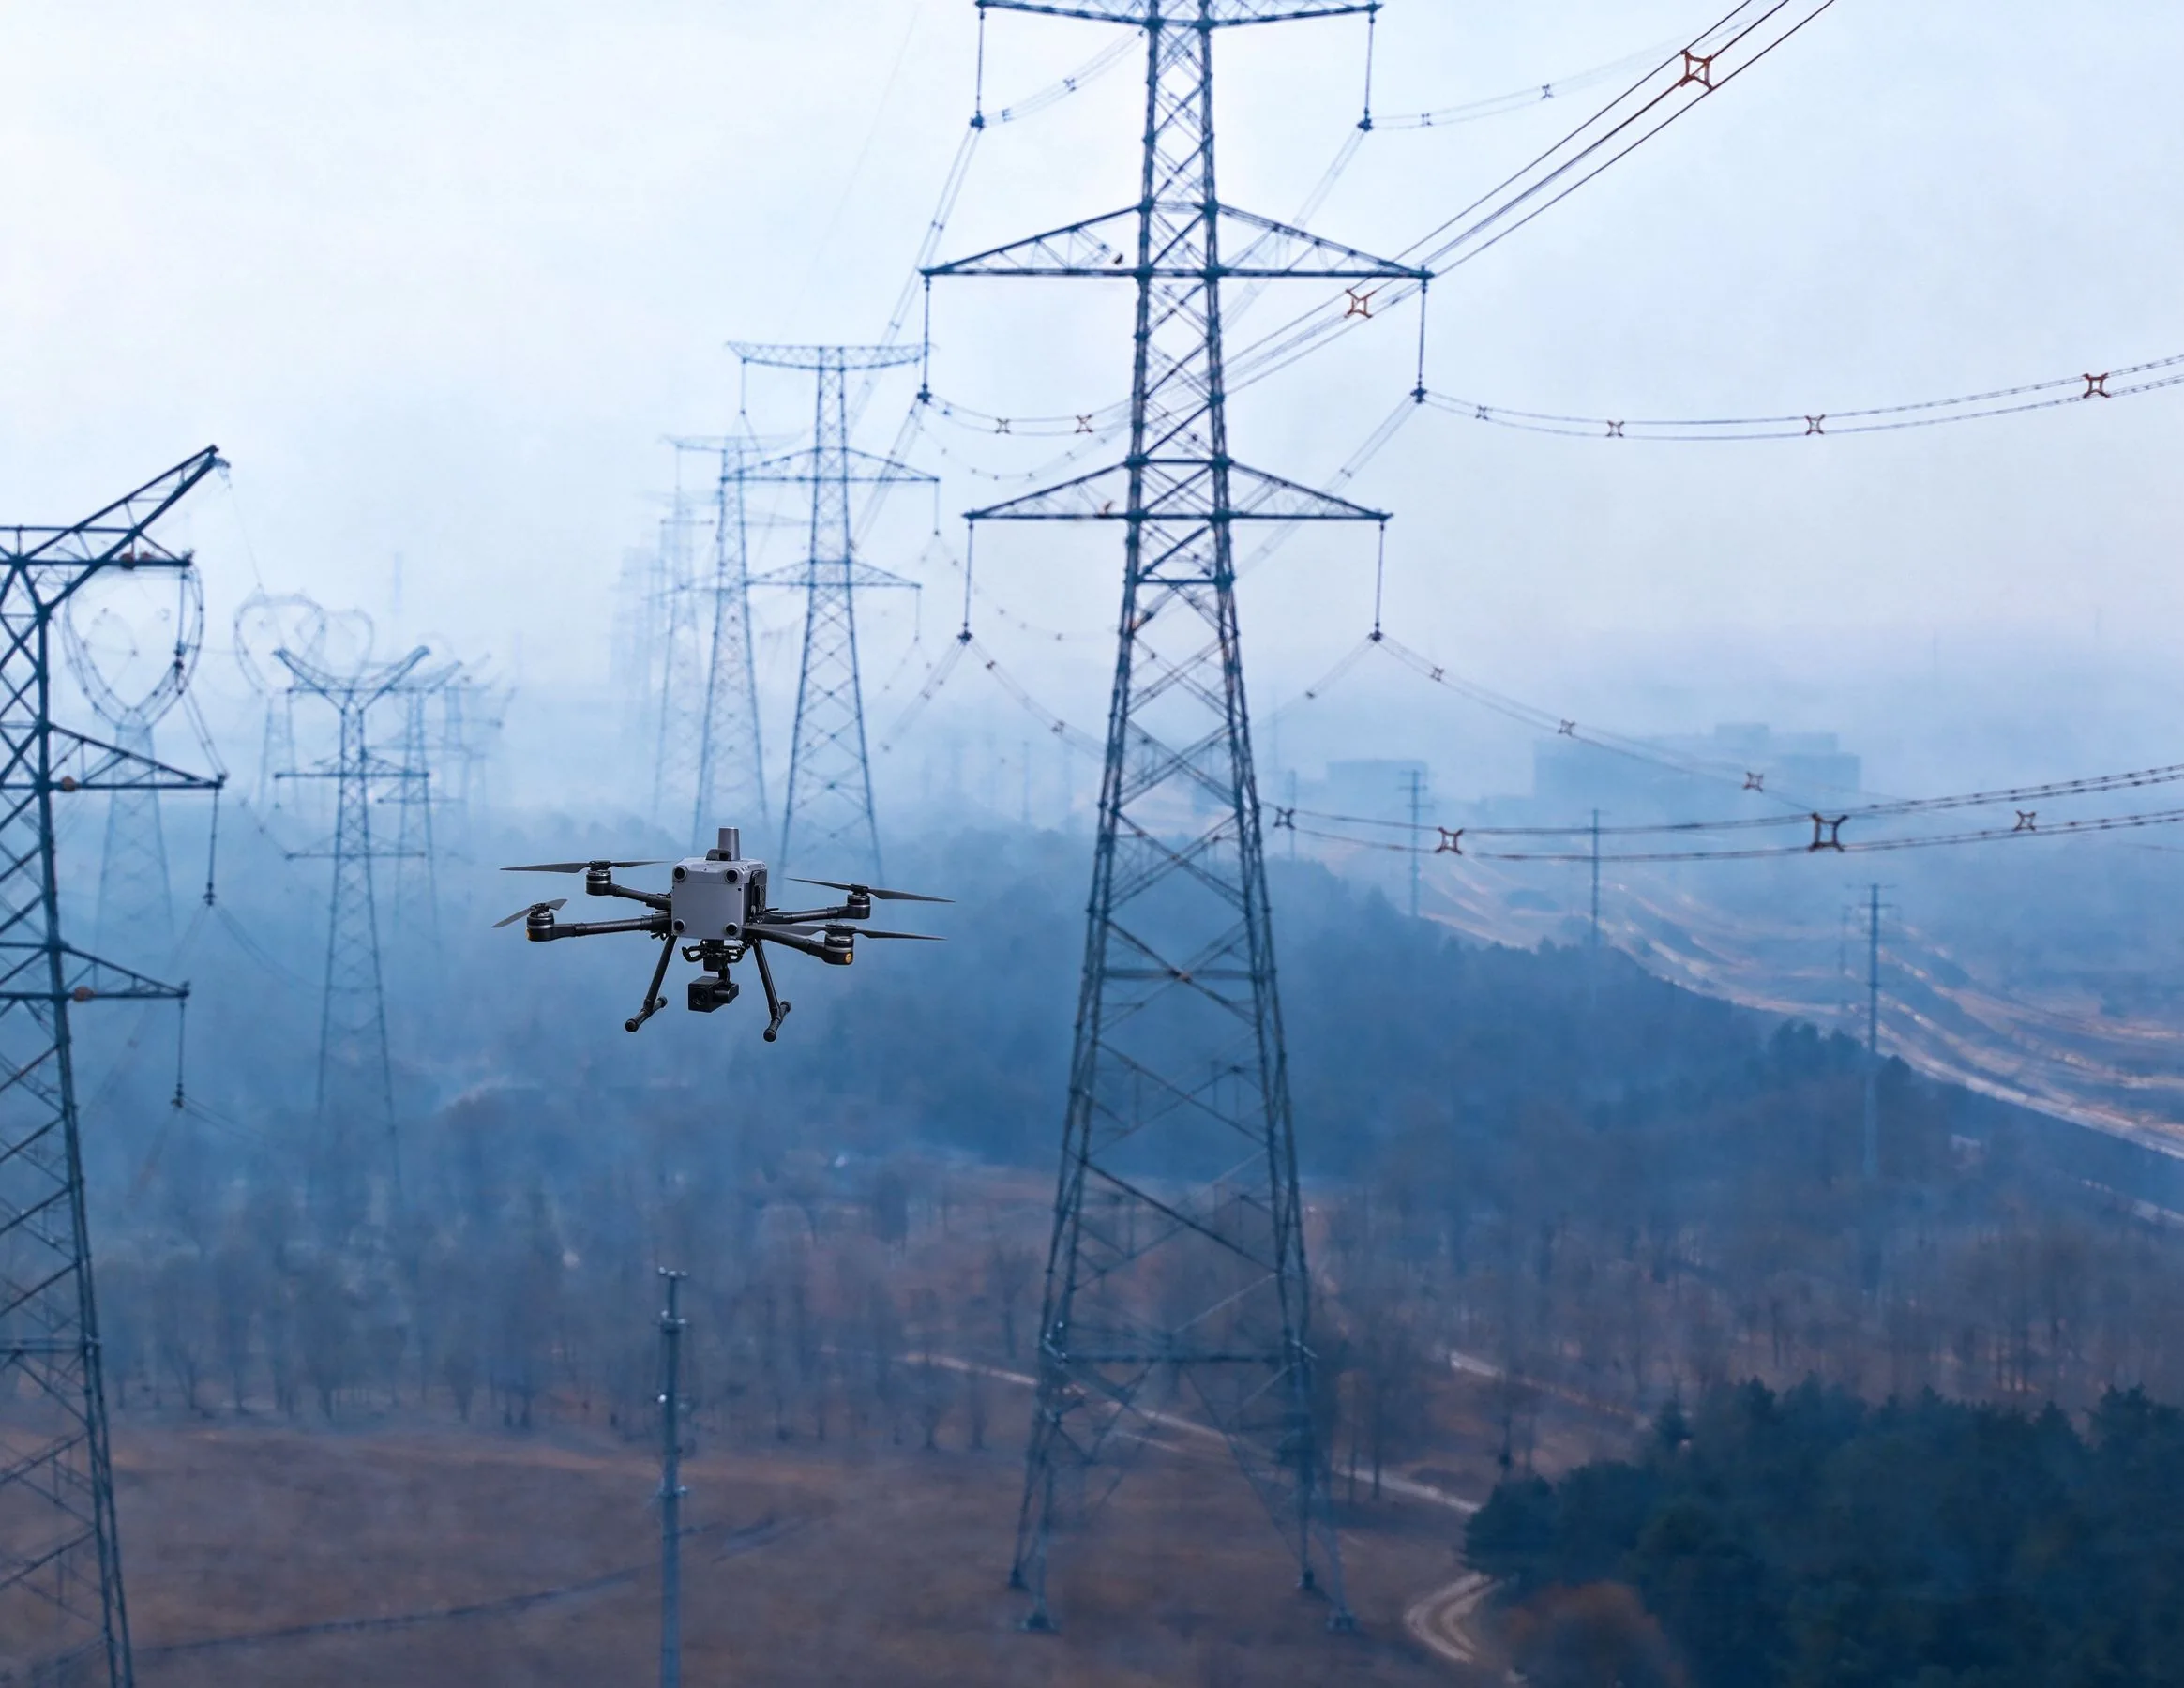
依靠纯视觉导航识别并锁定地线和相线,执行自动仿线飞行。
核心场景
无人机沿导线自主飞行、跨塔不停车多机位采集,在无信号区照常作业,覆盖导地线、间隔棒与输电通道巡视。
仿线飞行技术路线
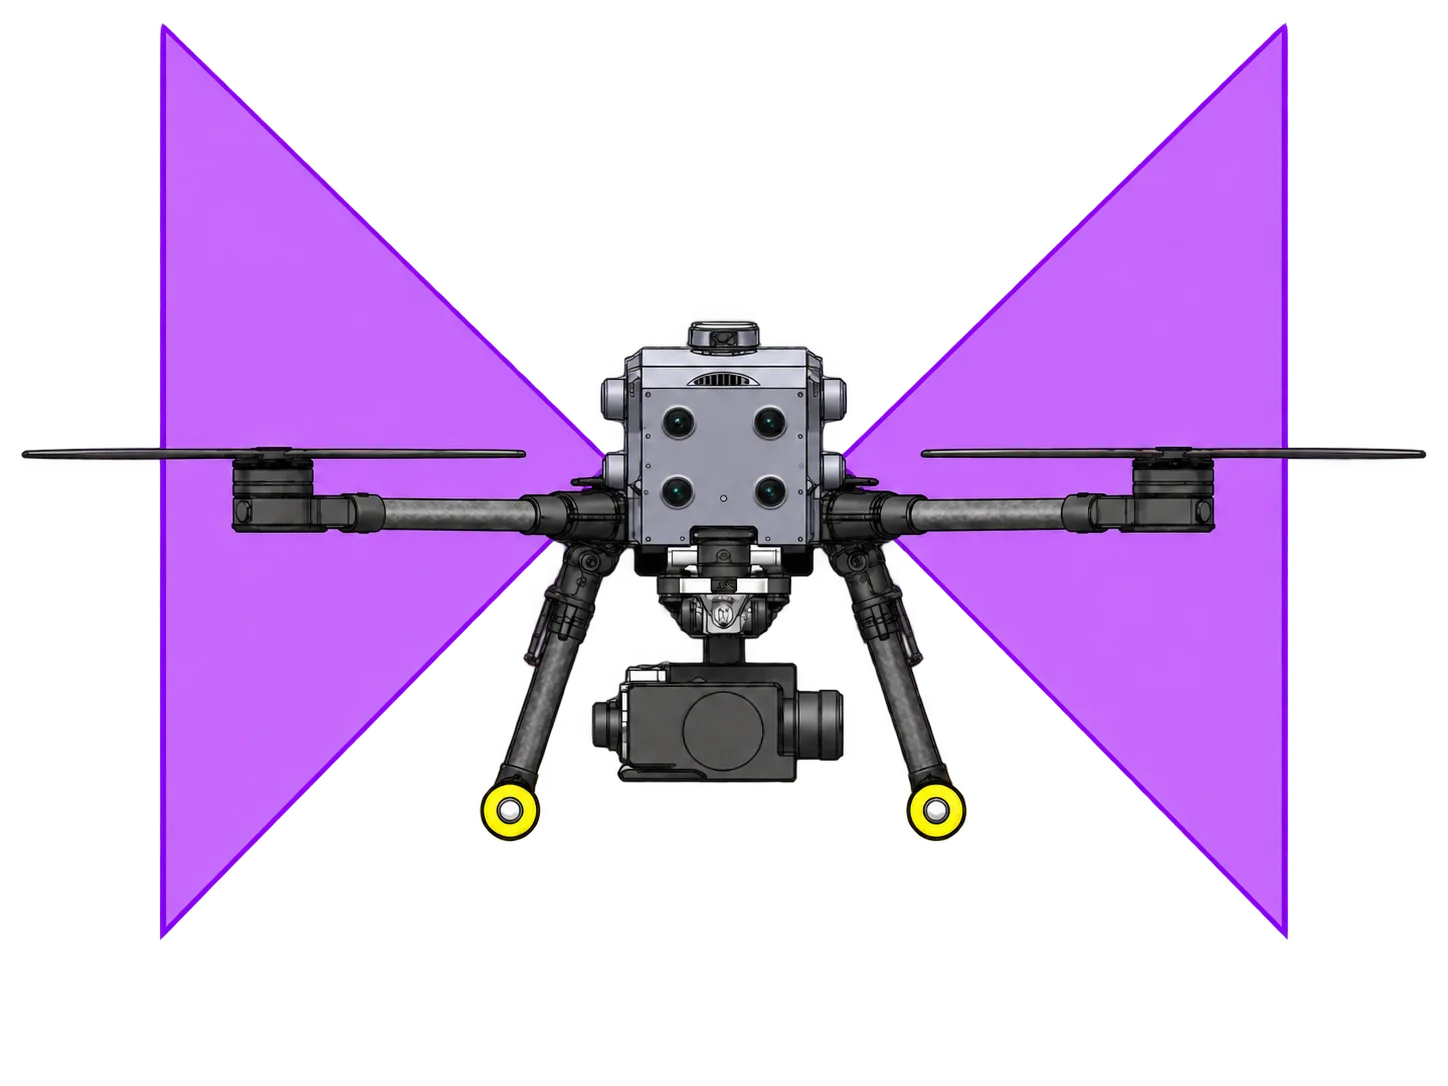
8 路高清摄像头覆盖机体 X、Y、Z 三个方向。系统将视觉与 AI 识别结果同 IMU、飞控数据融合,持续计算无人机与杆塔、地线或导线的相对位置。
功能特点
01
依靠纯视觉导航识别并锁定地线和相线,执行自动仿线飞行。
02
20 倍光学变焦云台相机支持远距离精准抓拍,多组自动曝光方案保持正、反方画面曝光一致。
03
在具备 RTK 定位条件下,依据无人机仿线飞行轨迹拟合导线形态,计算导地线弧垂。
04
AI 识别通道内树木,多目倾斜摄影实时建模并计算树木与导线距离。
技术特点
双目测距
采用发展成熟的双目测距技术,并可融合深度学习与毫米波雷达等能力提升可靠性。
八目设计
前视遮挡或逆光时,其他摄像头继续参与作业或避碰;侧视摄像头支持避障与跨塔巡视。
无需 RTK 网络
面向低温、强干扰环境,完成导地线、间隔棒和杆塔全类型金具的精细化自适应巡视。
连续跟拍
云台实时跟踪间隔棒,无人机无需在目标位置悬停,缩短停留时间并提升续航效率。
应用收效
自 2024 年 7 月起,在呼伦贝尔、赤峰、锡林浩特等地开展现场技术验证,覆盖 66kV、500kV、1000kV 及 ±800kV 线路,在强电磁、低温、大风等复杂环境下,完成导线识别、自主仿线飞行等能力考核,各项工况指标满足巡检作业要求。
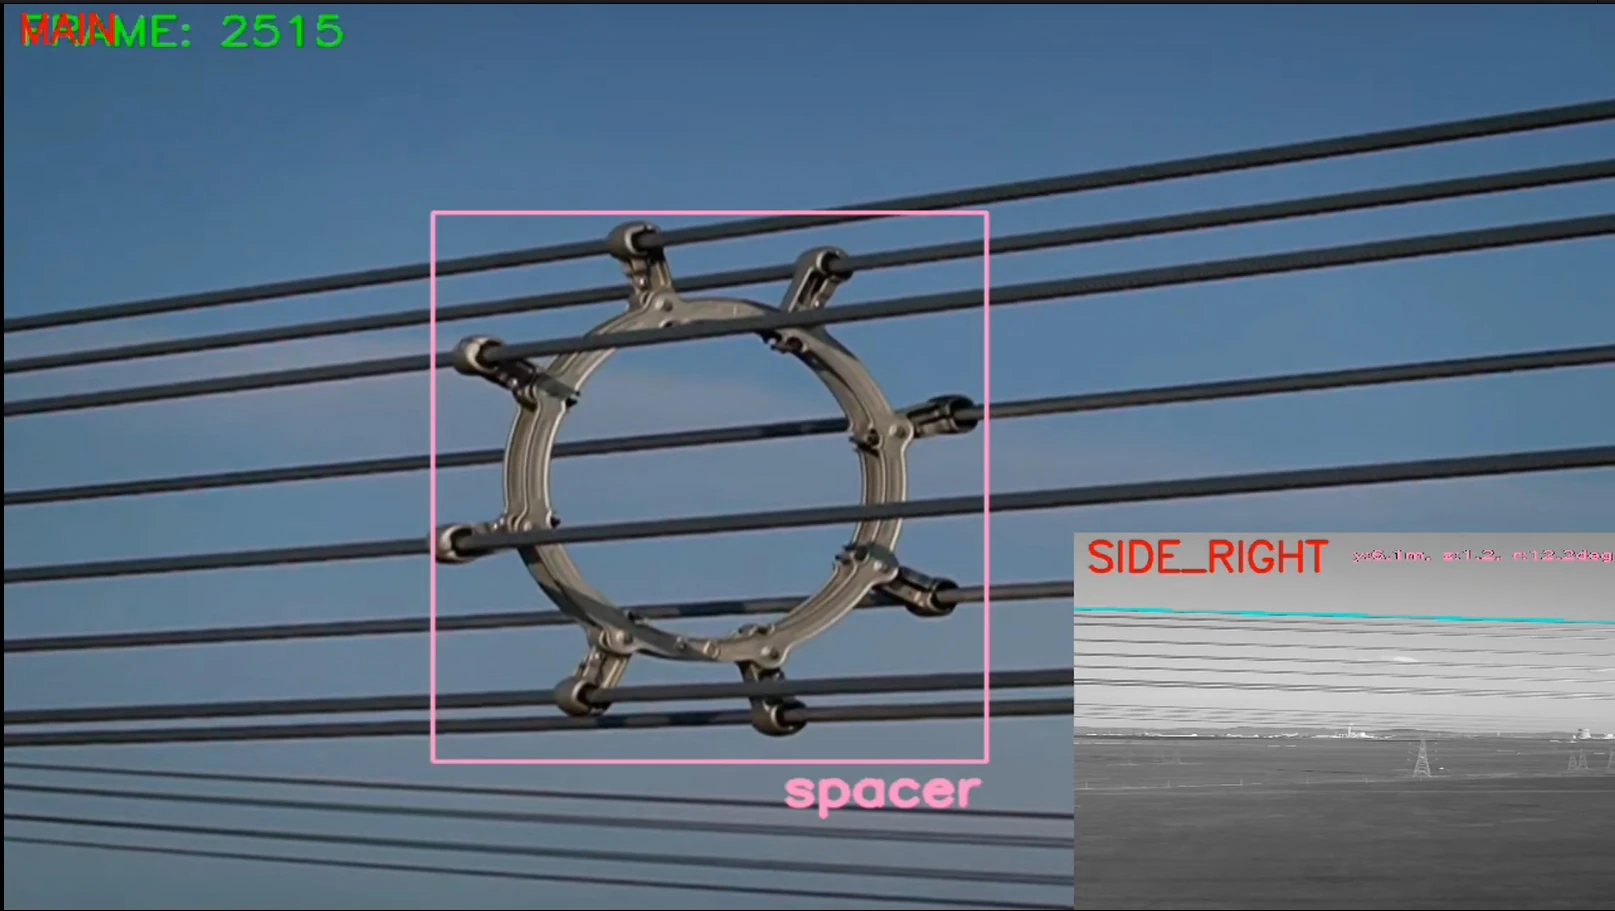
多目视觉画面中识别间隔棒,并为巡检飞行提供目标信息。
间隔棒巡视效果
20 倍光学变焦高清云台相机支持间隔棒细节拍摄;预设自动曝光方案,兼顾间隔棒正、反方画面的一致性。
巡视样张
利用高清云台相机获取间隔棒近景画面,为后续人工复核和设备状态判断提供依据。
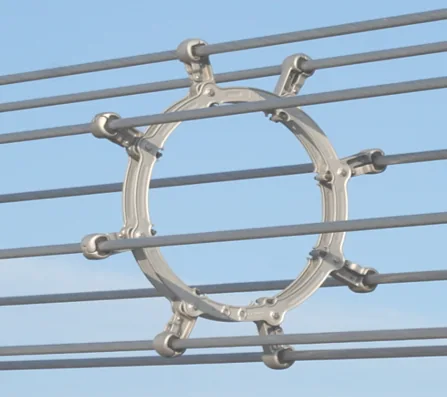
导线与间隔棒组件细节清晰呈现。